ما هو الإنكودر Encoder؟ شرح مبسط لاستخدامه في الأتمتة الصناعية
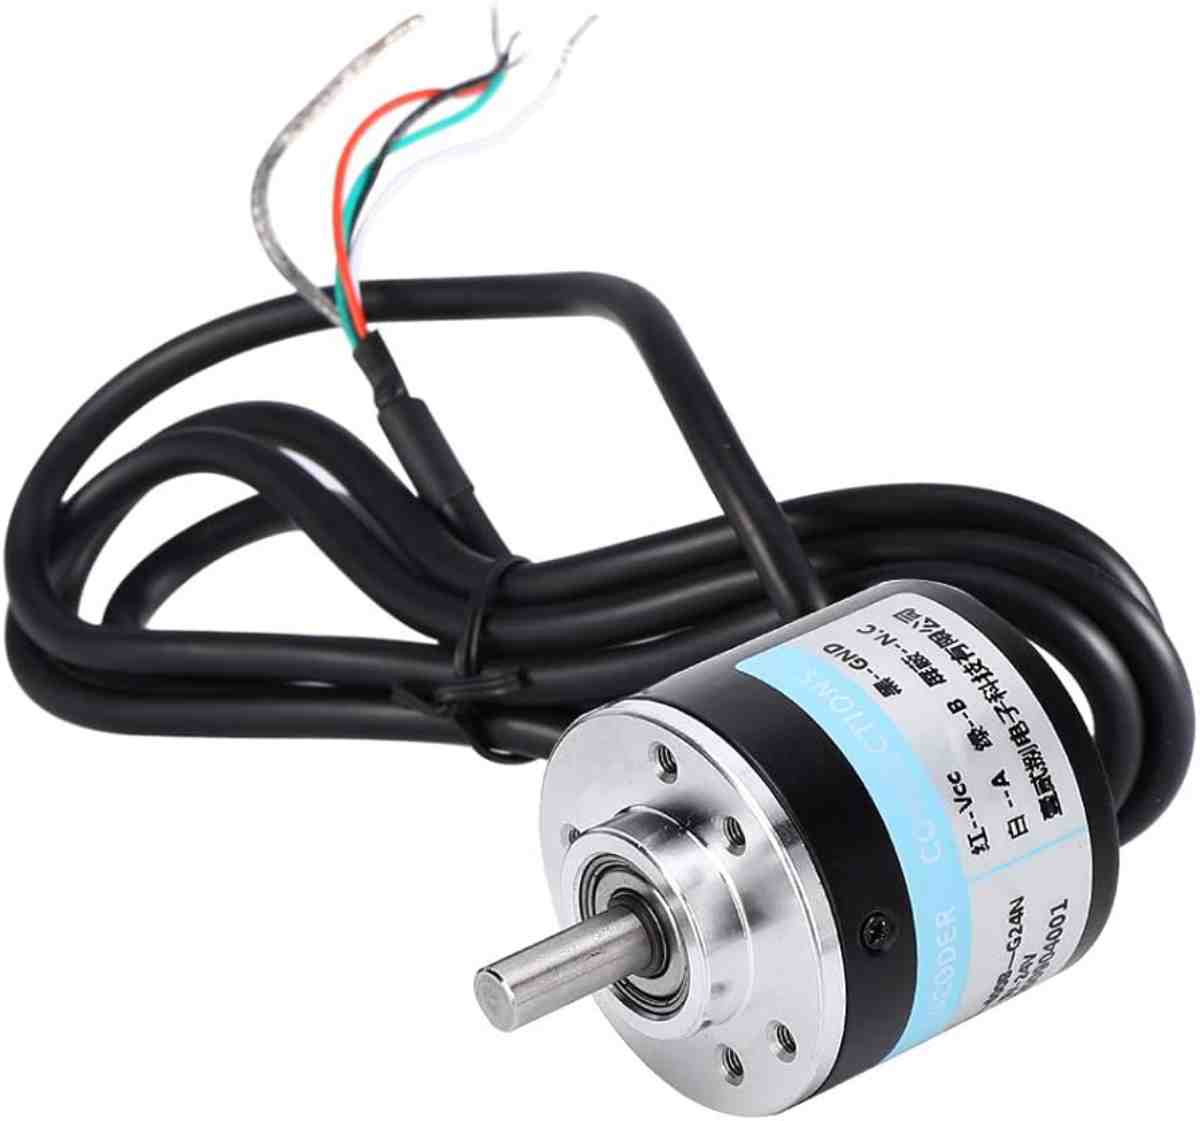
الإنكودر، أو مشفّر الحركة، هو جهاز استشعار يستخدم في الأتمتة الصناعية لتحويل الحركة الميكانيكية إلى إشارات كهربائية يمكن قراءتها بواسطة PLC أو درايف المحرك أو المتحكم الإلكتروني. وتكمن أهميته في أنه يسمح لنظام التحكم بمعرفة ما يحدث فعلياً أثناء حركة المحرك أو المحور، مثل سرعة الدوران، واتجاه الحركة، وعدد الدورات، والمسافة المقطوعة، والموضع الحالي للمحور.
عند تشغيل محرك من دون إنكودر، يرسل نظام التحكم أمراً إلى المحرك، لكنه لا يعرف بدقة ما إذا كان المحرك قد نفّذ الأمر بالشكل المطلوب. فقد يتوقف المحرك بسبب حمل زائد، أو يحدث انزلاق في السير، أو تتغير السرعة نتيجة تغير الحمل الميكانيكي. أما عند استخدام الإنكودر، فإن النظام يحصل على تغذية راجعة مستمرة عن الحركة، وبذلك يستطيع التأكد من أن المحرك يدور بالسرعة الصحيحة، وأنه يتحرك في الاتجاه المطلوب، وأن المحور وصل إلى الموضع المحدد.
يعتمد مبدأ عمل الإنكودر على توليد إشارات كهربائية أثناء الحركة. ففي الإنكودر الضوئي، يوجد قرص دائري متصل بعمود الدوران، ويحتوي هذا القرص على فتحات أو علامات موزعة حوله. يوجد مصدر ضوئي من جهة، وحساس ضوئي من الجهة الأخرى. عندما يدور القرص، يمر الضوء من خلال الفتحات بشكل متتابع، فينتج عن ذلك نبضات كهربائية. يقوم PLC أو الدرايف بعدّ هذه النبضات واستخدامها لحساب مقدار الحركة والسرعة.
فإذا كان الإنكودر يولّد 1000 نبضة عند إتمام دورة واحدة، فإن قراءة 1000 نبضة تعني أن العمود دار دورة كاملة، بينما قراءة 500 نبضة تعني أن العمود دار نصف دورة. ويمكن حساب عدد الدورات من خلال قسمة عدد النبضات المقروءة على عدد النبضات الناتجة عن دورة واحدة. فمثلاً، إذا قرأ النظام 2500 نبضة من إنكودر يعطي 1000 نبضة لكل دورة، فهذا يعني أن العمود دار دورتين ونصف.
يوجد نوعان رئيسيان من الإنكودرات هما الإنكودر التزايدي والإنكودر المطلق. الإنكودر التزايدي يولّد نبضات متتابعة أثناء الحركة، ويستخدم غالباً في قياس السرعة والمسافة وعدّ الدورات. يحتوي هذا النوع عادةً على قناتين تسميان A وB. تنتج القناتان نبضات متشابهة، ولكن توجد بينهما إزاحة زمنية أو فرق طور. ومن خلال معرفة أي قناة تسبق الأخرى يستطيع النظام تحديد اتجاه الدوران. فإذا سبقت القناة A القناة B يكون الدوران في اتجاه معين، وإذا سبقت القناة B القناة A يكون الدوران في الاتجاه المعاكس، حسب طريقة التوصيل وإعدادات الجهاز.
قد يحتوي الإنكودر التزايدي أيضاً على قناة ثالثة تسمى Z أو Index، وهي تعطي نبضة واحدة غالباً عند كل دورة كاملة. تستخدم هذه القناة لتحديد نقطة مرجعية أو موضع الصفر، كما تساعد على معايرة النظام وتصحيح عملية العد. ومن عيوب الإنكودر التزايدي أنه قد يفقد معلومات الموضع عند انقطاع التغذية الكهربائية، لأن النظام يعتمد على عدّ النبضات منذ نقطة البداية. لذلك تحتاج بعض الآلات إلى تنفيذ عملية تسمى Homing، حيث يتحرك المحور إلى حساس مرجعي لتحديد موضع الصفر من جديد.
أما الإنكودر المطلق فيعطي قيمة رقمية تمثل موضع العمود مباشرة، ولذلك يستطيع النظام معرفة الموضع الحالي دون الحاجة دائماً إلى عدّ النبضات منذ بداية التشغيل. فإذا كان المحور موجوداً عند زاوية أو موضع معين، فإن الإنكودر يرسل قيمة تشير إلى ذلك الموضع. وفي حال انقطاع الكهرباء ثم عودتها، يستطيع النظام في كثير من التطبيقات قراءة الموضع الحالي مباشرة، مما يقلل الحاجة إلى إعادة التصفير أو تحريك المحور إلى نقطة المرجع.
يوجد إنكودر مطلق أحادي الدوران، وهو يقيس الموضع ضمن دورة واحدة من صفر إلى 360 درجة، كما يوجد إنكودر مطلق متعدد الدوران يستطيع قياس موضع العمود داخل الدورة بالإضافة إلى عدد الدورات التي أُنجزت. ويستخدم هذا النوع في المحاور الطويلة، وآلات CNC، والروبوتات، وأنظمة الرفع، والتطبيقات التي لا تسمح بفقدان الموضع.
يستخدم الإنكودر في العديد من التطبيقات الصناعية. ففي السيور الناقلة، يمكن استخدامه لقياس سرعة السير والمسافة التي قطعتها المنتجات، وضبط المسافة بين القطع. وفي آلات التعبئة والتغليف، يساعد على التحكم في طول الأكياس، ومزامنة حركة الفيلم البلاستيكي مع آلة القطع، ووضع الملصقات في الموضع الصحيح. وفي المصاعد، يستخدم لمعرفة موضع الكابينة وسرعتها واتجاه حركتها، مما يسمح بالتوقف بدقة عند الطابق المطلوب. أما في الروبوتات وآلات CNC، فيستخدم الإنكودر لمعرفة موضع كل محور وزاوية دورانه، وبالتالي تنفيذ الحركة المطلوبة بدرجة عالية من الدقة.
يساعد الإنكودر أيضاً على إنشاء نظام تحكم مغلق. ففي نظام التحكم المفتوح، يرسل المتحكم أمراً إلى المحرك، مثل تشغيله لمدة عشر ثوانٍ، ويفترض أن المحرك وصل إلى الموضع المطلوب. لكن هذا الافتراض قد يكون غير صحيح إذا تغير الحمل أو حدث انزلاق. أما في نظام التحكم المغلق، فيرسل المتحكم أمراً إلى المحرك، ثم يقرأ الإنكودر الحركة الفعلية ويقارنها بالقيمة المطلوبة. وإذا وجد فرقاً بين الموضع أو السرعة المطلوبة والقيمة الفعلية، يقوم الدرايف بتعديل السرعة أو العزم حتى يصل النظام إلى النتيجة الصحيحة.
يمكن أيضاً استخدام الإنكودر لقياس سرعة المحرك. فإذا كان الإنكودر يعطي 1000 نبضة لكل دورة، وتم تسجيل 5000 نبضة خلال ثانية واحدة، فهذا يعني أن المحرك أنجز خمس دورات في الثانية. وعند ضرب هذا الرقم في 60 نحصل على سرعة تساوي 300 دورة في الدقيقة. يستخدم الدرايف هذه المعلومات باستمرار للحفاظ على سرعة المحرك، حتى عند تغير الحمل الميكانيكي.
عند اختيار الإنكودر، يجب الانتباه إلى مجموعة من البيانات الفنية، مثل عدد النبضات لكل دورة، وجهد التغذية، ونوع الخرج، وعدد القنوات، وسرعة الدوران القصوى، ودرجة الحماية من الغبار والرطوبة. فقد يعمل بعض الإنكودرات بجهد 5 فولت، بينما يعمل بعضها الآخر بجهد 12 أو 24 فولت. كما يجب التأكد من أن نوع خرج الإنكودر متوافق مع مدخل PLC أو الدرايف، وأن جهاز القراءة قادر على التعامل مع تردد النبضات الناتج عند السرعة القصوى.
أما من الناحية الميكانيكية، فيجب تثبيت الإنكودر بشكل جيد، مع تجنب عدم محاذاة محوره مع محور المحرك أو تعريضه للاهتزازات والصدمات والأحمال الجانبية الزائدة. وغالباً ما تستخدم وصلة مرنة بين محور الإنكودر ومحور المحرك لتقليل تأثير عدم المحاذاة. ومن الناحية الكهربائية، يفضل استخدام كابل محمي ومناسب للبيئات الصناعية، مع فصل كابل الإنكودر عن كابلات القدرة وكابلات المحرك والدرايف، لأن هذه الكابلات قد تسبب تشويشاً يؤدي إلى ظهور نبضات خاطئة أو قراءة غير مستقرة.
ومن الأعطال الشائعة في الإنكودر ظهور سرعة غير مستقرة، أو قراءة موضع غير صحيحة، أو دوران في اتجاه معاكس، أو فقدان بعض النبضات، أو ظهور رسالة عطل في الإنكودر على شاشة الدرايف. وقد تنتج هذه الأعطال عن تلف الكابل، أو ضعف جهد التغذية، أو توصيل القناتين A وB بشكل خاطئ، أو وجود تشويش كهربائي، أو ارتخاء الوصلة الميكانيكية، أو عدم محاذاة المحاور، أو تجاوز السرعة القصوى المسموح بها.
وبشكل عام، لا يعتبر الإنكودر مجرد حساس لقياس دوران المحرك، بل هو عنصر أساسي في أنظمة التحكم الدقيقة. فهو يزوّد PLC أو الدرايف بمعلومات حقيقية عن الحركة، ويساعد على التحكم في السرعة والاتجاه والموضع، كما يرفع دقة الإنتاج ويتيح اكتشاف الأعطال بسرعة. فإذا كانت الحاجة تقتصر على قياس السرعة أو المسافة النسبية، فقد يكون الإنكودر التزايدي مناسباً، أما إذا كان الاحتفاظ بالموضع بعد انقطاع الكهرباء أمراً ضرورياً، فمن الأفضل استخدام إنكودر مطلق.